概要
ポイント:ライダーは「自分の信号の強さ」を毎回測っている
カップ風速計は、回転数をそのまま風速にするだけなので、その値が正しいかを自分では判断できません。ドップラーライダーは、受信した光の信号の中に「どれくらいはっきり測れたか」という情報が含まれています。品質を%で出せるのはこのためです。
1. 測定の原理(品質が生まれる場所)
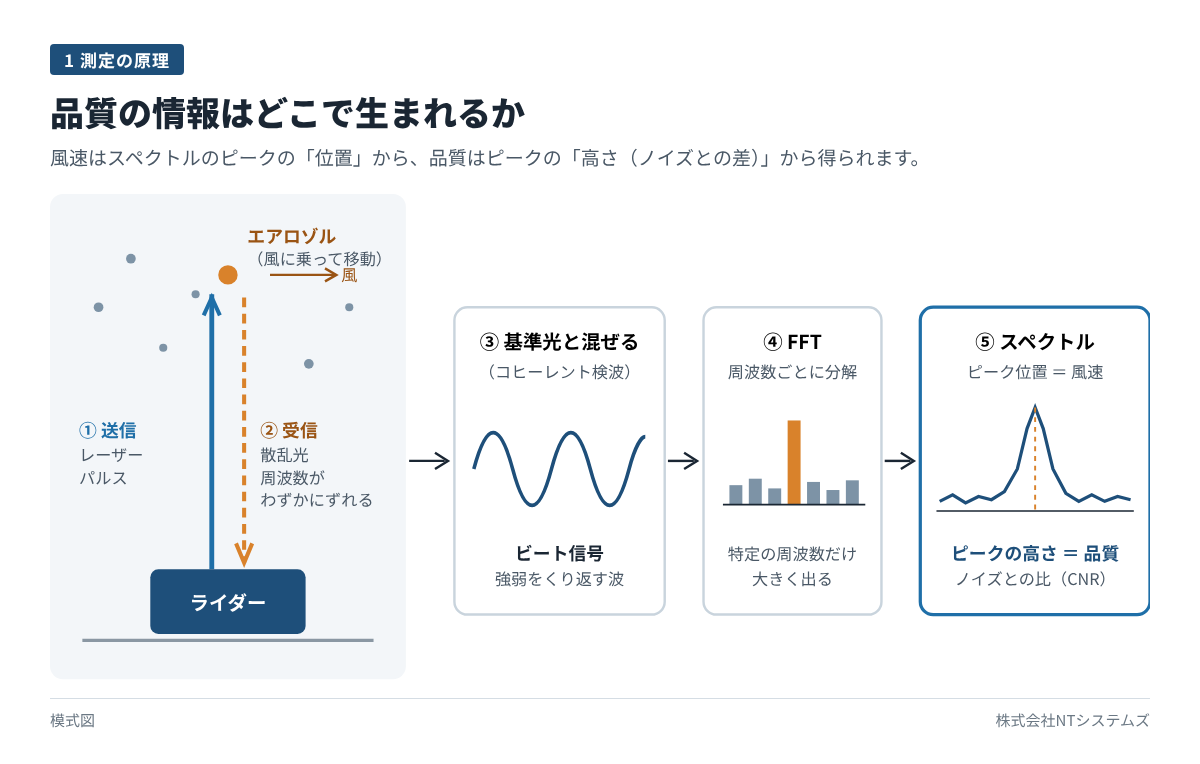
レーザーパルスを上空に打ち、空気中のエアロゾル(塵、水滴、花粉など)で散乱して戻ってきた微弱な光を受信します。
受信光を基準光(局部発振光)と混ぜると、ドップラーシフト分のビート信号が出ます(コヒーレント検波)。
この信号をFFTで周波数スペクトルにすると、ドップラー周波数の位置にピークが立ちます。ピークの位置が視線方向の風速になります。
このとき、スペクトルには次の2つが同時に見えています。
ピークの高さ(信号)
周りの平らな部分(ノイズフロア)
この比が CNR(Carrier-to-Noise Ratio)またはSNR です。ピークがノイズからくっきり立っていれば信頼できる値で、ノイズに埋もれていれば「どこがピークか分からない」状態です。ライダーはこれを高度ごと、スキャン方向ごと、1回ごとに計算できます。
【画像:01_測定の原理】
【画像:スペクトルのピークとノイズ(掲載済み)】
2. 有効か無効かの判定
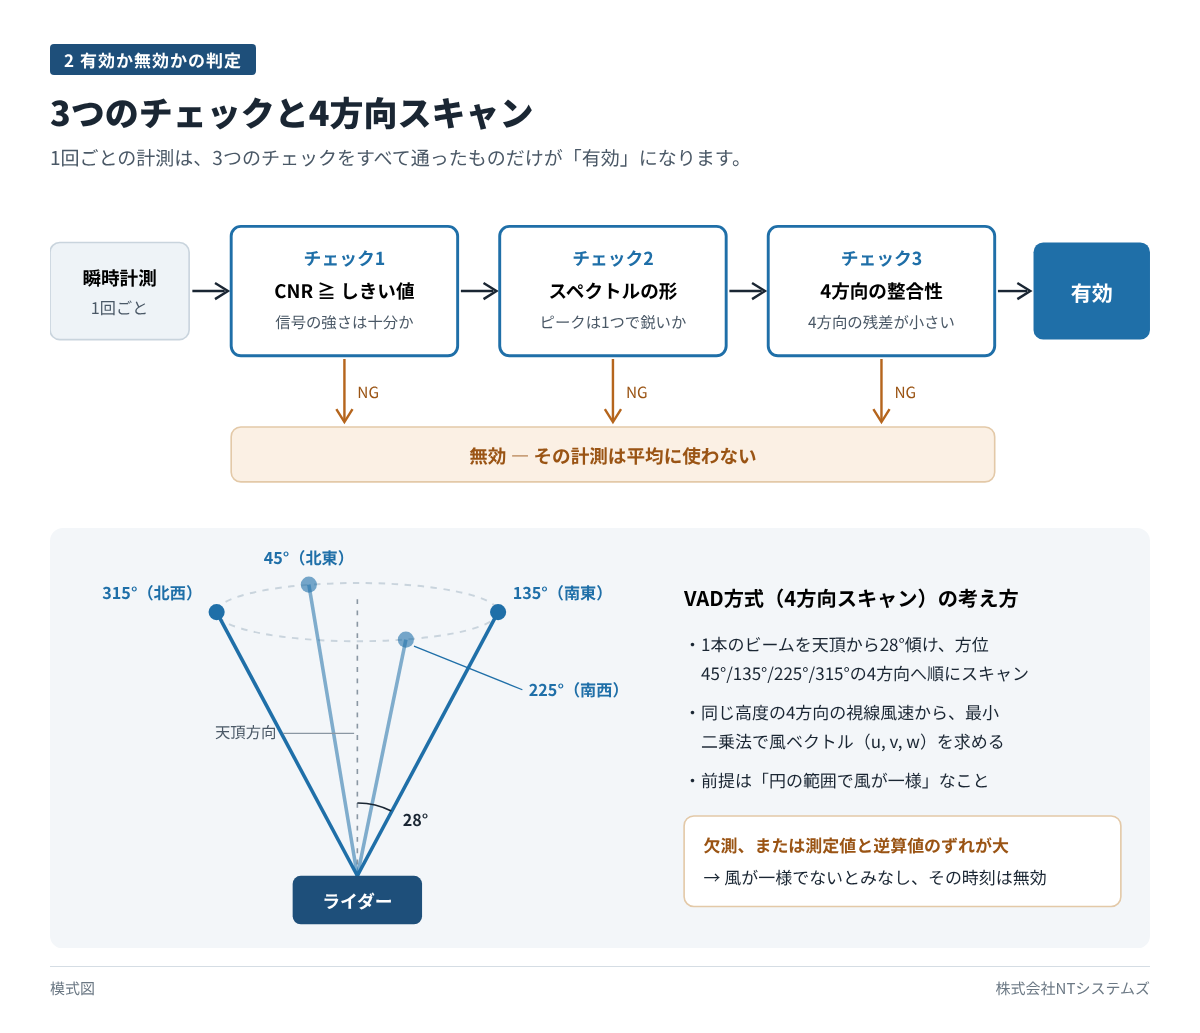
各計測は、主に次の基準で有効か無効かを判定します。
CNRのしきい値:一般的には −20〜−27 dB 程度です。これを下回る計測は捨てます。
スペクトルの形:ピークが広がりすぎている、ピークが複数ある、などの場合は、雲や鳥、風車のブレードなどの影響を疑います。
風ベクトル算出の整合性:Molas B300はVAD方式で風を測ります。1本のレーザービームを天頂から28°傾け、方位45°・135°・225°・315°の4方向へ順にスキャンします(鉛直方向のビームはありません)。同じ高度の4方向の視線風速から、最小二乗法で風ベクトル(東西成分u、南北成分v、鉛直成分w)を求めます。そこから風速と風向を計算します。この方法は「スキャンする円の範囲で風が一様である」ことが前提です。風が一様なら、4方向の測定値と、求めた風ベクトルから逆算した値はほぼ一致します。どこかの方向が欠測したり、測定値と逆算値のずれが大きかったりする場合は、前提が崩れているとみなされます。
【画像:02_有効無効の判定】
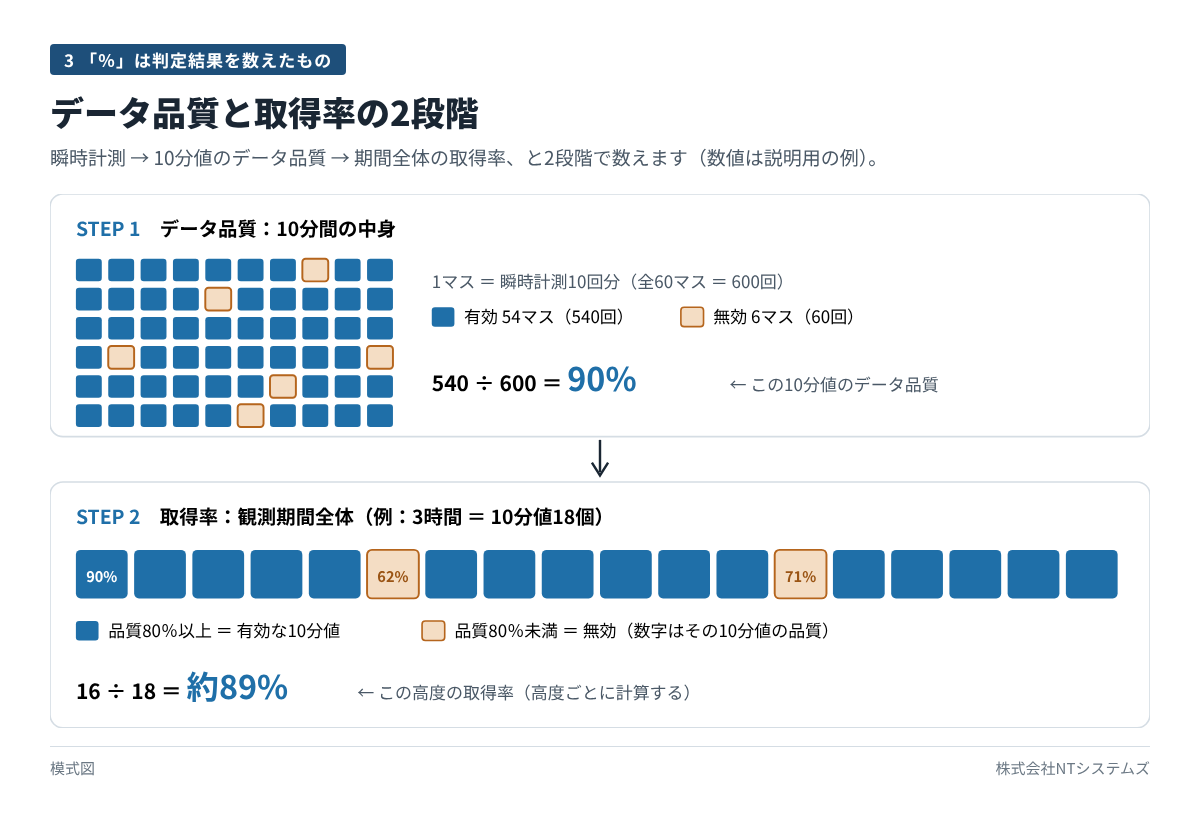
3. %はこの判定結果を数えたもの
一般的な考え方は次のとおりです。
データ品質(10分値などの中身):平均期間中の瞬時計測のうち、有効判定を通った割合です。例えば10分間に600回計測して540回が有効なら90%です。
取得率(Availability):観測期間全体のうち、有効な10分値が得られた割合です。各10分値は、品質が一定以上(例えば80%以上)のときに有効とします。これを高度ごとに出すのが一般的です。
【画像:03_パーセントの計算】
※ 上の数値は説明用の例です。Molas B300の画面上の「取得率」と「データ品質」の厳密な定義や、判定に使うしきい値は、機種やメーカーの設定によって異なります。他社機(WindCubeなど)と数字を比べるときは、定義の違いに注意が必要です。
4. 品質が下がる典型的な状況
品質の%は、そのまま「エアロゾルの量と光の通りやすさ」を反映します。
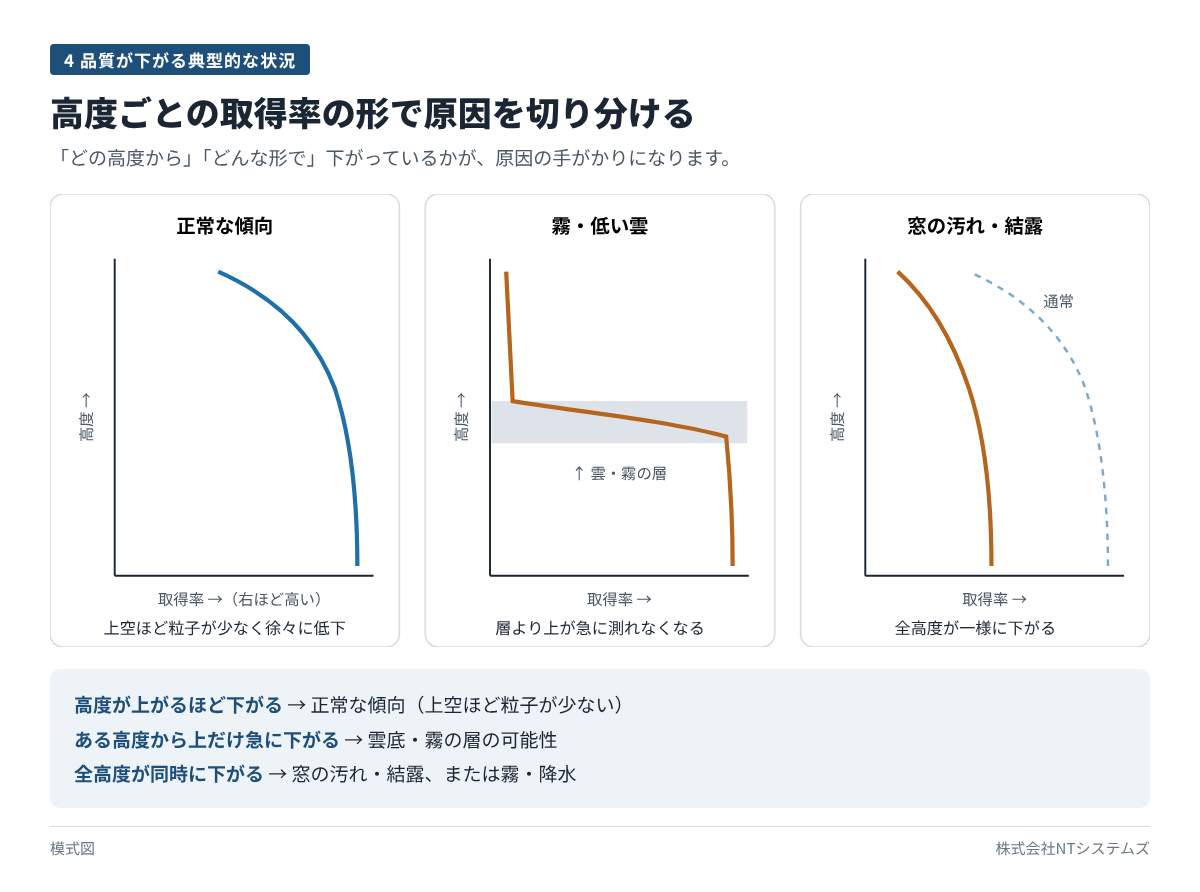
空気がきれいなとき(雨上がり、冬の乾燥した晴天、高高度):散乱体が少なく、CNRが不足します。高度が上がるほど取得率が落ちるのは、主にこれが原因です。
霧・低い雲・強い雨や雪:光が減衰して、その上空が測れなくなります。雲の層だけ強い反射が返ることもあります。
窓の汚れや結露:全高度で一様に品質が落ちます。
複雑な地形・乱流:4方向の間で風が一様でなくなり、風ベクトル算出の整合性チェックで落とされます。
【画像:04_品質が下がる状況】
運用面では、次のように切り分けると便利です。
高度が上がるほど取得率が下がる:正常な傾向です。
ある高度から上だけ急に下がる:雲底や霧の層の可能性があります。
全高度が同時に下がる:窓の汚れ・結露、または霧・降水を疑います。